
サウジアラビアのロボット産業、実用化の時代へ


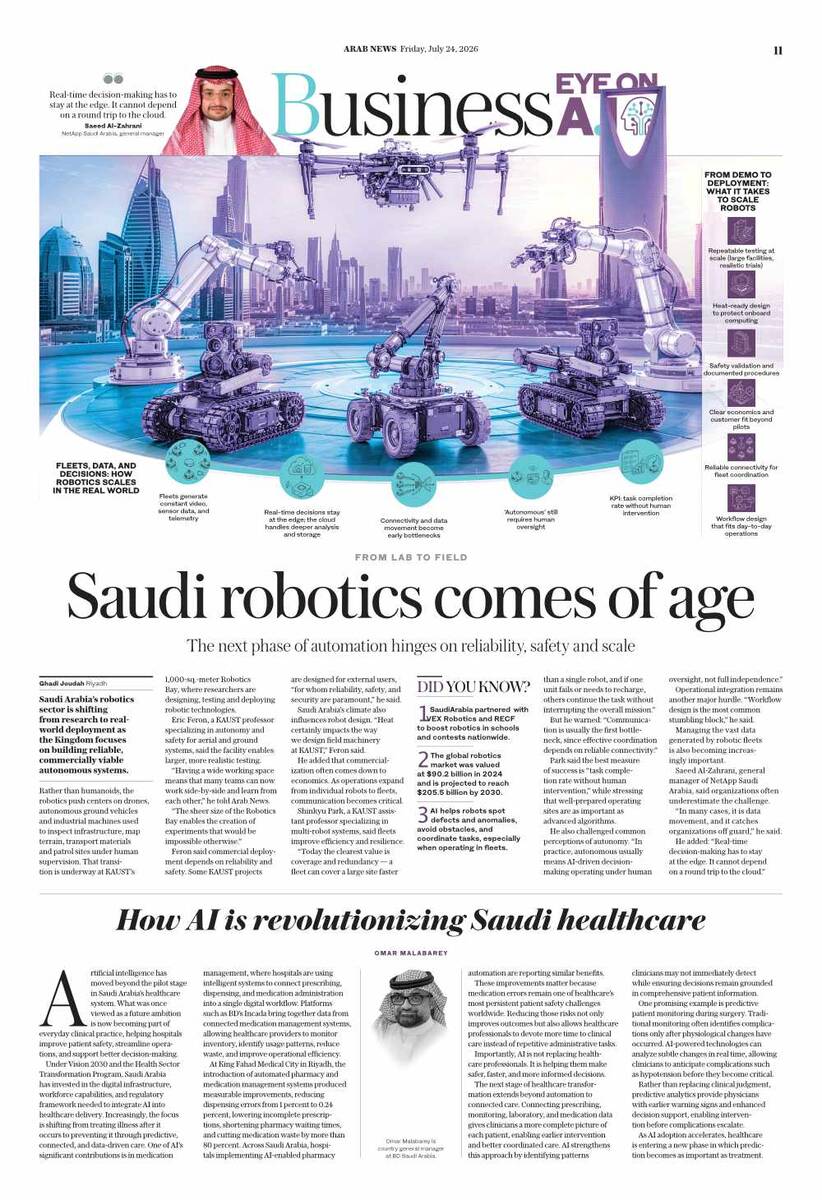
リヤド:サウジアラビアのロボット産業は新たな段階に入ろうとしている。それは、未来的なコンセプトというよりは、実用的な導入によって特徴づけられる段階だ。
ロボットといえばSFに登場するヒューマノイドを連想しがちだが、王国の注力分野は、測定可能な価値をもたらす技術である。ドローン、自律走行車両、産業用ロボットはすでに、インフラの点検、資産の監視、地形測量、資材の運搬、現場のパトロールなどに導入されており、通常は人間の監督下で連携した群として運用されている。
課題はもはや、ロボットが何ができるかを証明することではない。現実の環境において、ロボットが日々、信頼性高く、安全に、かつ費用対効果の高い形で稼働し続けることを保証することにある。
「ビジョン2030」の下で自動化が勢いを増す中、重点はイノベーションから実装へと移行しつつある。 成功の鍵は、有望なプロトタイプを、検証・保守が可能で、既存の業務にシームレスに統合できる信頼性の高いシステムへと転換できるかどうかにますますかかっている。
その転換は、KAUSTの「ロボティクス・ベイ」で具体化しつつある。ここは、多岐にわたる産業での実用化に向けたロボット技術の設計、試験、導入を行うための先進的なインフラを備えた、1,000平方メートルの施設である。
航空・地上システムの自律制御と安全性を専門とするKAUSTのエリック・フェロン教授は、この施設の規模が、連携を促進し、より野心的な試験を可能にする上で極めて重要な役割を果たしていると述べた。
「広々とした作業スペースがあるおかげで、多くのチームが並んで作業し、互いに学び合うことができるようになった」と、同教授は『アラブニュース』に語った。
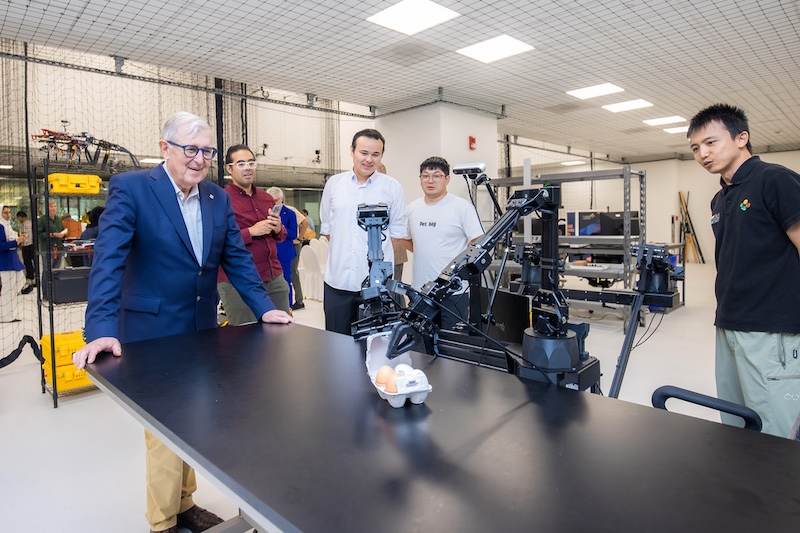
「『ロボティクス・ベイ』のその広大な規模こそが、他の方法では不可能な実験の実施を可能にしているのです。」
全長50メートルの試験エリアにより、研究者はドローンやその他の空中ロボットを実用的な距離で評価することができ、実験室の外でシステムを展開する前に必要な再現性のある結果を生み出すことができる。
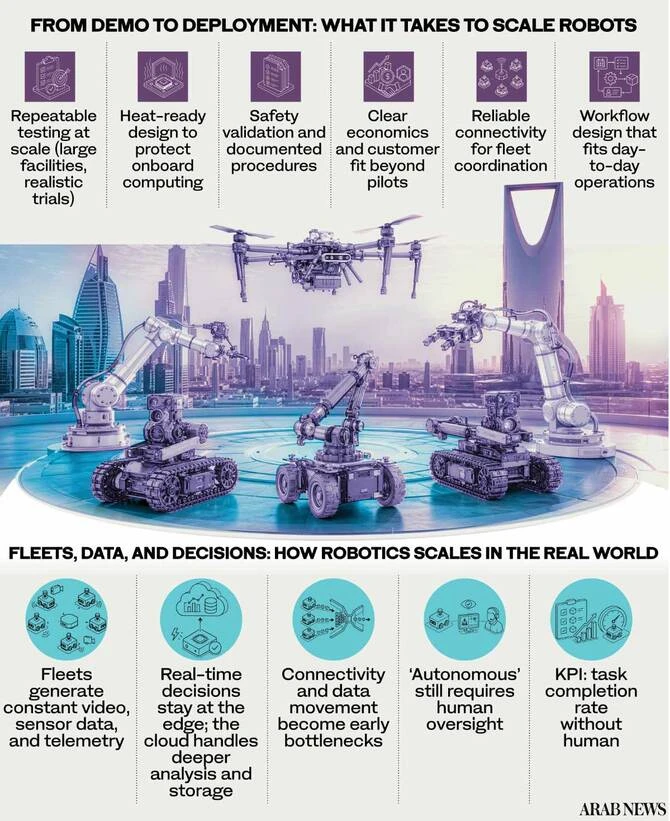
一貫した性能は極めて重要だ。デモンストレーションでは技術的な能力をアピールできるが、商用展開には、ロボットが日常的な条件下で安全かつ確実に動作できるという証拠が必要となる。
フェロン氏は、KAUSTでは「信頼性、安全性、セキュリティを最優先事項とする」外部ユーザー向けに複数のプロジェクトが開発中であると述べ、同大学が研究プロセスのより早い段階で製品開発エンジニアを参画させる方法を模索していると付け加えた。
サウジアラビアの気候もまた、工学上の課題をもたらしている。
「暑さは、KAUSTにおけるフィールド用機械の設計に確実に影響を与えています」とフェロン氏は語った。「特に演算ユニットは熱に敏感であるため、専用のコンテナに収納する必要があります。」
技術的なハードルを乗り越えたとしても、ロボットを市場に投入することは依然として困難な場合がある。
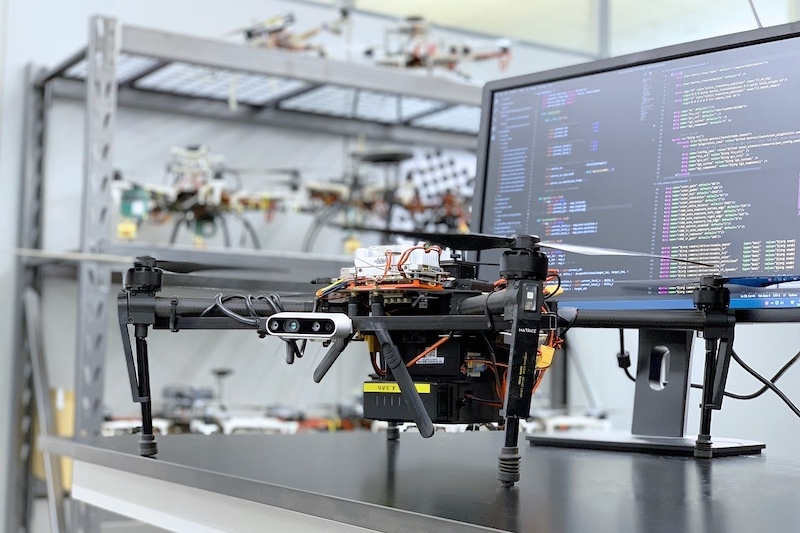
「最大の制約要因は、多くの場合、経済的な問題です」とフェロン氏は述べ、実現可能な製品と適切な顧客を見極めることは、工学的な問題そのものを解決することよりも難しい場合があると指摘した。
同氏はさらに、大規模な導入においてはプロセスの検証、文書化、一貫した再現が不可欠であるにもかかわらず、安全性がしばしば過小評価されていると付け加えた。
ロボットによる運用が単体の機械から協調するロボット群へと拡大するにつれ、新たな運用上の課題が浮上している。
マルチロボットシステムを研究テーマとするKAUSTのシンギュ・パーク助教授は、ロボット群の最大の利点は未来的な自律性ではなく、運用上の回復力にあると述べた。
「現時点で最も明確な価値は、カバー範囲の広さと冗長性です。ロボット群は単体のロボットよりも広大な現場を迅速にカバーでき、1台が故障したり充電が必要になったりしても、他のロボットが全体のミッションを中断することなく作業を継続できます」
「しかし、その能力には複雑さが伴います」
「効果的な連携には信頼性の高い接続性が不可欠であるため、通常、通信が最初のボトルネックとなります」とパーク氏は述べた。
「ロボット群には、環境状況や他のすべてのロボットの動作状況に関する、共有された最新の全体像が必要です。接続が不安定だったり、帯域幅に制限があったりすると、連携は急速に低下してしまいます。」
オペレーターが成功をどのように評価すべきかとの問いに、パーク氏は「人間の介入なしでのタスク完了率」という明快な基準を挙げた。
彼は、信頼性の高いパフォーマンスは、洗練されたアルゴリズムよりも、運用環境の入念な準備にかかっていることが多いと主張した。
「位置測定の基準が整い、正確な地図があり、レイアウトが一貫した、計測機器が十分に整備された現場であれば、比較的単純なアルゴリズムでも確実に機能する」と彼は述べた。
「一方で、設定が不十分な現場では、洗練されたアルゴリズムでさえ機能しなくなる可能性がある」
そこから得られる教訓は、ソフトウェアと物理的なインフラを一体として設計しなければならないということだと、彼は述べた。
また、パーク氏は、自律型ロボットを単に導入すれば、後は独立して稼働させられるという一般的な誤解に異議を唱えた。
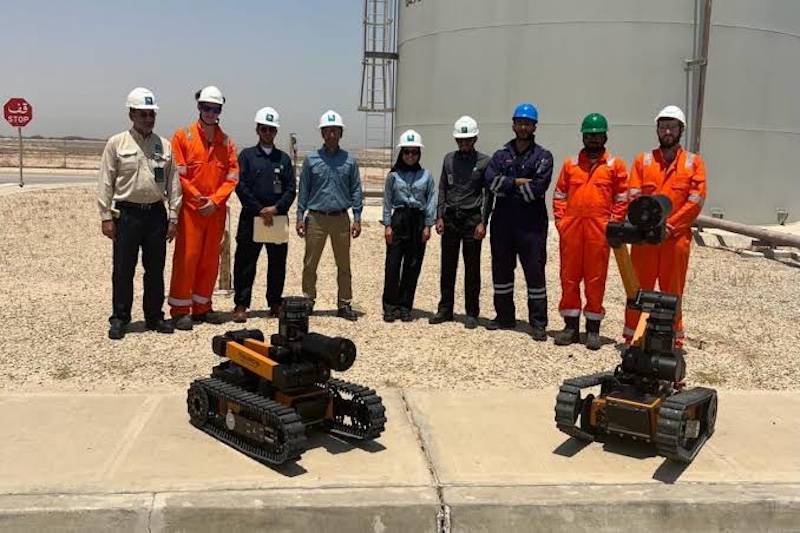
「実際には、『自律型』とは通常、完全な独立性ではなく、人間の監督下でAIによる意思決定が行われることを意味します。」
同氏は、ロボットプロジェクトが失敗する原因は、技術的な制約よりも運用上の不備によるものの方が多いと述べた。
「ワークフローの設計が最も一般的な障害となっています」と彼は語った。
「業務の引き継ぎ、スケジュール管理、例外処理など、人々がすでに慣れている業務の進め方に自然に馴染まない場合、そのシステムは頼りにされるどころか、結局は回避されることになってしまう」
ロボット群が映像、センサーデータ、テレメトリデータを絶え間なく生成するため、その結果として生じるデータの管理もまた、重要な課題となっている。
ネットアップ・サウジアラビアのゼネラルマネージャー、サエード・アル・ザフラニ氏は、組織が特に一つの問題に不意を突かれることが多いと述べた。
「多くの場合、それはデータの移動であり、組織はこれに不意を突かれてしまう」と彼は語った。
ストレージ容量は計画可能だが、データが有用性を維持できるほど迅速に移動することを確保することの方が、多くの場合、より大きな課題であると彼は説明した。
アル・ザハラニ氏はまた、エッジコンピューティングとクラウドコンピューティングの明確な役割の違いを強調した。
「リアルタイムの意思決定はエッジ側で行わなければならない」と彼は述べた。「クラウドとの往復通信に依存してはならない。」
同氏は、将来像を「ハイブリッドモデル:エッジが即時性を扱い、クラウドが深みを扱う」と表現した。
パーク氏は、あらゆるフリート管理プラットフォームが利用できる、地図、位置情報、障害物配置に関する標準化されたインターフェースを構築することが、業界横断的なロボティクスの導入を大幅に加速させる実用的な一歩になると考えている。
このようなフレームワークがあれば、統合が簡素化され、導入期間が短縮され、複数の拠点にわたるより一貫性のある展開が可能になる。
結局のところ、サウジアラビアのロボット工学への野心は、実験室でのデモンストレーションの洗練度ではなく、導入後長い期間にわたってロボットがどれほど確実に機能するか、そして組織が単一の機械の運用からフリート全体の管理へと、どれほど効果的に規模を拡大できるかによって評価されることになる。